Trong bối cảnh công nghiệp hóa – hiện đại hóa ngày càng phát triển, lĩnh vực Tự động hóa đang giữ vai trò then chốt trong hệ thống sản xuất, điều khiển và robot. Một trong những kỹ năng không thể thiếu đối với sinh viên ngành này chính là khả năng lập trình điều khiển thiết bị thật dựa trên cảm biến, điều mà sinh viên năm nhất của ngành Tự động hóa FPT Polytechnic Đà Nẵng sẽ được kiểm chứng qua kỳ thi cuối Block 1 – học kỳ Summer 2025 sắp tới.
Đề tài môn học Kỹ thuật cảm biến được giao cho các bạn sinh viên năm nhất không chỉ đơn thuần là một bài kiểm tra kỹ năng, mà còn là phép thử đầu tiên đánh giá khả năng tư duy logic, giải quyết vấn đề kỹ thuật và áp dụng kiến thức vào thực tế.
Trong kỳ này, hai đề tài trọng tâm gồm:
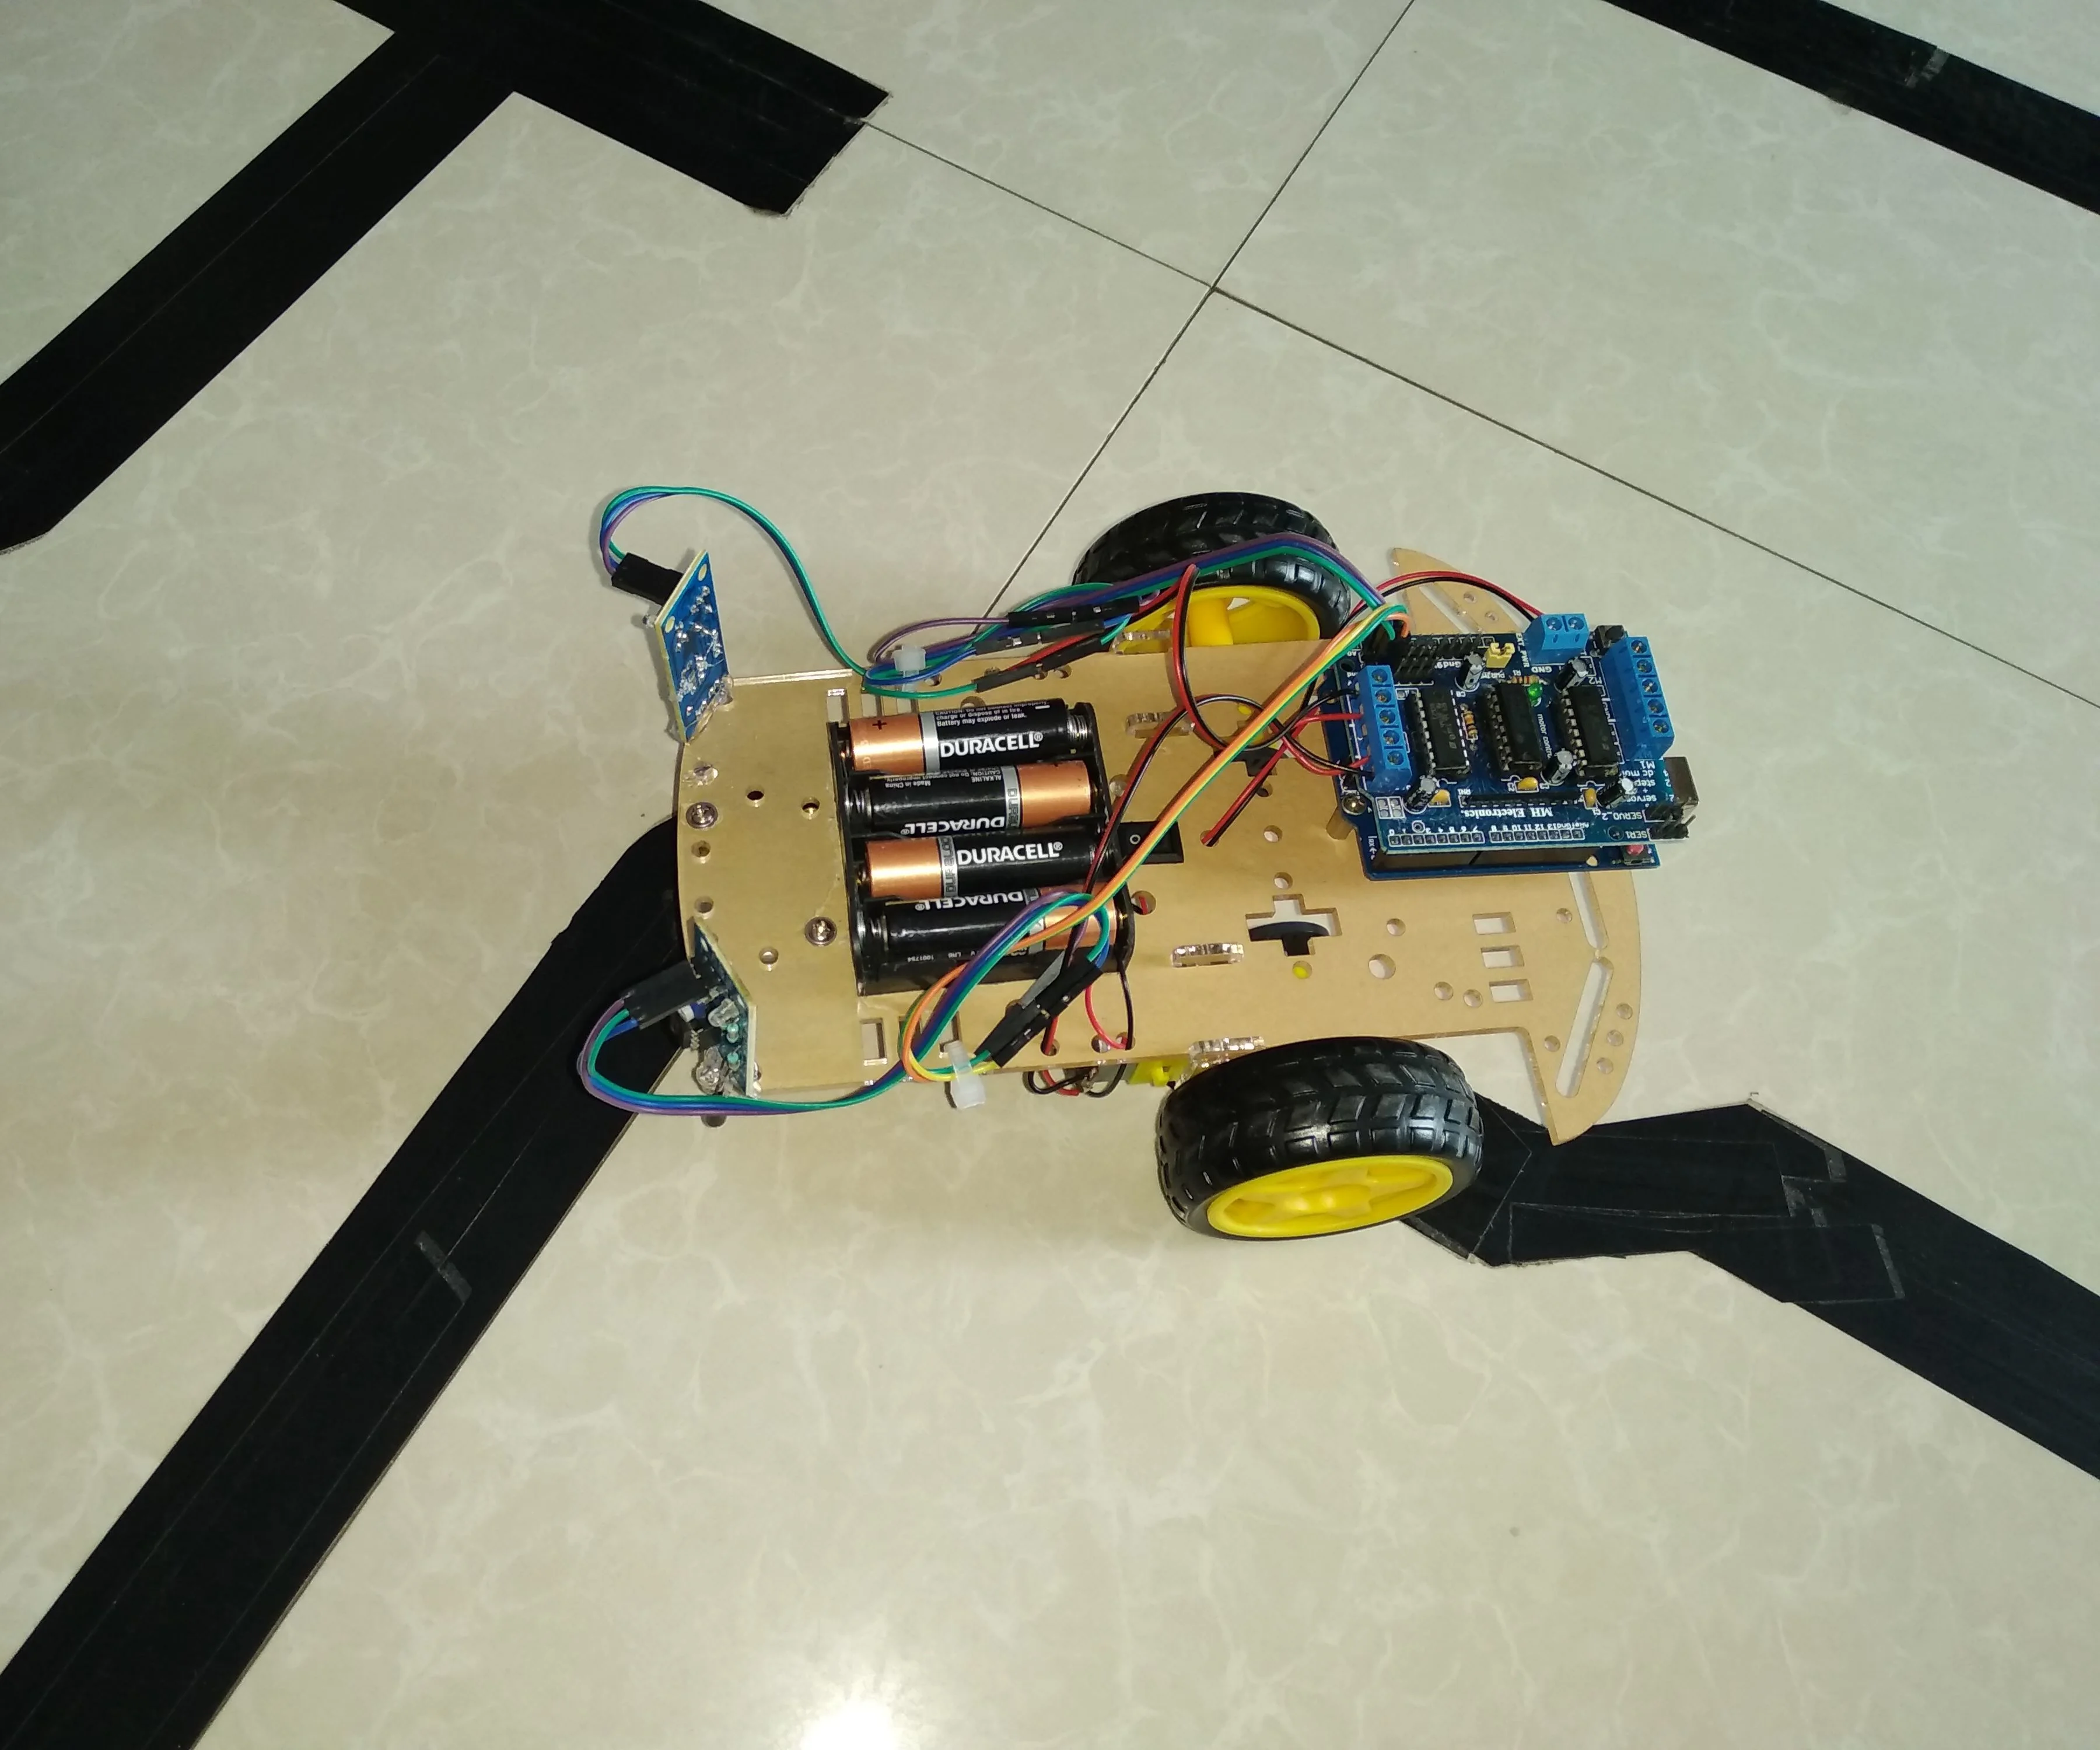
- Xe dò line – Line following robot
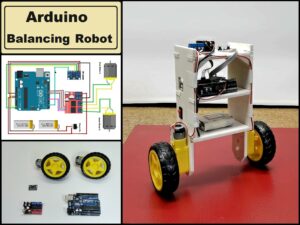
- Xe tự cân bằng – Self-balancing robot

Thoạt nhìn, đây có thể là những sản phẩm tưởng chừng đơn giản với vài động cơ và bo mạch Arduino nhỏ bé. Tuy nhiên, thực tế khi triển khai, sinh viên sẽ đối mặt với nhiều vấn đề không nhỏ: từ cách xử lý tín hiệu nhiễu của cảm biến, đến việc cân chỉnh PID sao cho robot không ngã hay chạy lạc hướng.
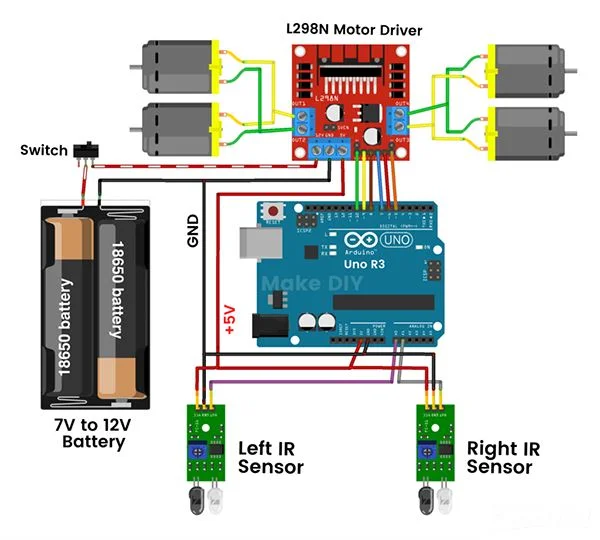
Chính vì thế, tài liệu hướng dẫn chi tiết này ra đời như một người bạn đồng hành giúp sinh viên K20.3 có được cái nhìn tổng quan, các bước làm cụ thể, sơ đồ khối – nguyên lý hoạt động và cả đoạn mã Arduino mẫu để thực hành, hiệu chỉnh và mở rộng.
Khái niệm về xe dò line
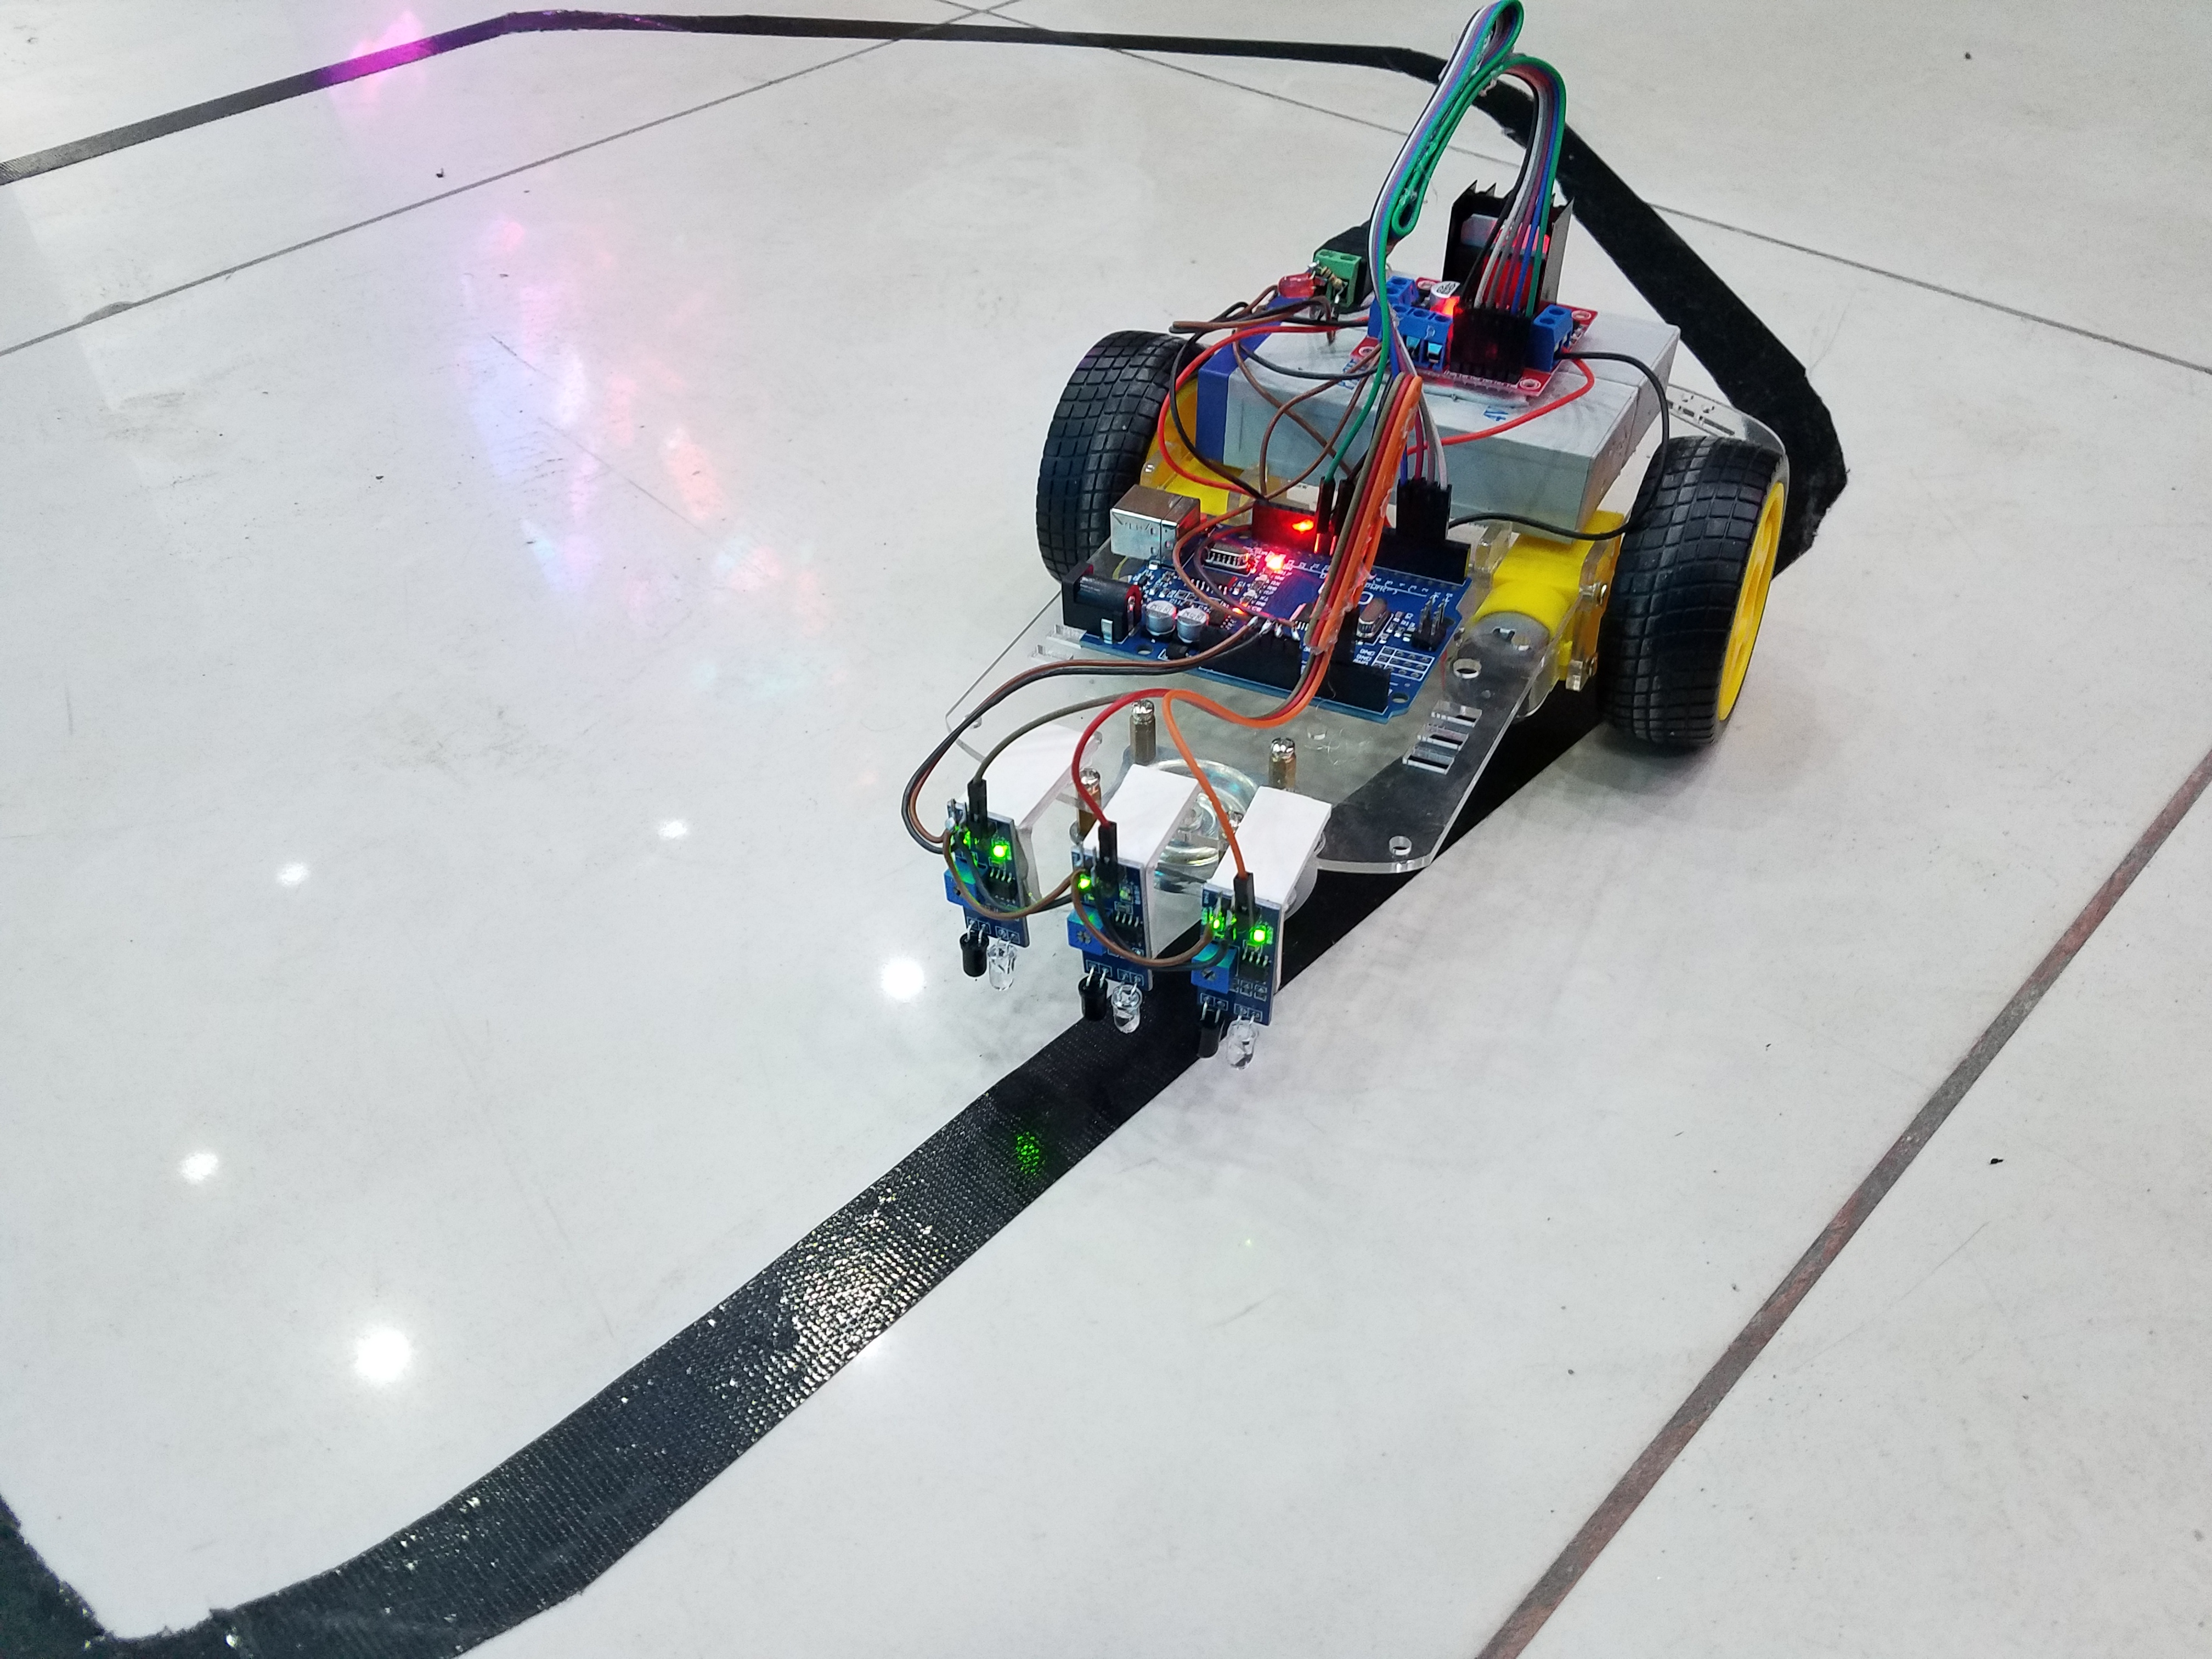
Xe dò line (Line Following Robot) là một loại robot tự hành có khả năng di chuyển theo một đường định sẵn (thường là vạch màu đen trên nền trắng hoặc ngược lại), bằng cách sử dụng các cảm biến ánh sáng (IR Sensor) để phát hiện vạch đường.
Nguyên lý hoạt động
Cảm biến hồng ngoại đọc sự phản xạ ánh sáng từ mặt đất. Khi vạch đen xuất hiện dưới cảm biến, phản xạ giảm → tín hiệu thay đổi → Arduino xử lý và điều khiển động cơ quay để xe rẽ trái/phải hoặc đi thẳng.
- Ứng dụng thực tế:
+ Robot giao hàng tự động
+ Hệ thống vận chuyển trong nhà máy
+ Học tập kỹ thuật cảm biến & điều khiển logic cơ bản
Khái niệm về xe cân bằng
Xe cân bằng (Self-Balancing Robot) là robot có khả năng tự giữ thăng bằng khi đứng trên hai bánh nhờ vào việc đo góc nghiêng và điều chỉnh tốc độ động cơ theo thuật toán điều khiển.

Nguyên lý hoạt động
Dựa vào cảm biến MPU6050 (gồm con quay hồi chuyển và gia tốc kế) để đo độ nghiêng của thân xe. Arduino đọc dữ liệu, tính toán góc nghiêng, áp dụng thuật toán PID để điều chỉnh tốc độ và hướng quay của bánh xe, giúp robot không bị ngã.
- Ứng dụng thực tế:
+ Xe điện cân bằng, Segway
+ Điều khiển tự động trong robot humanoid
+ Ứng dụng điều khiển nâng cao trong tự động hóa
Những điểm cần lưu ý khi làm 2 đề tài này
Đối với xe dò line
- Hiệu chỉnh độ nhạy cảm biến IR: Nếu vạch không được phát hiện chính xác, cần điều chỉnh biến trở trên cảm biến.
- Khoảng cách cảm biến mặt đất: Khoảng 5–10mm là tối ưu.
- Đường line không quá gấp khúc hoặc mờ. Nếu cần, thêm cảm biến thứ ba ở giữa để tăng độ chính xác.
- Nguồn điện đủ mạnh: Pin yếu sẽ khiến động cơ chạy lệch hoặc yếu.
Đối với xe cân bằng
- Đảm bảo MPU6050 được cố định chắc chắn, tránh rung lắc.
- Hiểu rõ và tinh chỉnh PID: Việc chọn sai hệ số P, I, D sẽ khiến robot dao động hoặc ngã liên tục.
- Lắp bánh xe và động cơ cân đối, chắc chắn.
- Dùng pin có dòng xả cao (Li-ion 7.4V hoặc 11.1V) để đủ cấp dòng cho động cơ hoạt động ổn định.
- Kiểm tra chiều quay động cơ, tránh đảo ngược khi điều chỉnh output PID.
Với những lưu ý trên đây, hi vọng rằng các bạn sinh viên K20.3 sẽ đạt thành tích tốt trong kì thi tới đây.
Giảng viên Nguyễn Đăng Nhật Minh
Bộ môn Điện – Cơ khí
FPT Polytechnic Đà Nẵng