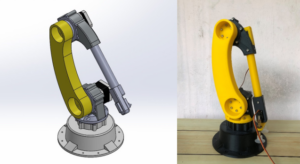
Với mục tiêu phục vụ công tác giảng dạy trực quan, tạo điều kiện cho sinh viên tham gia quá trình thiết kế, chế tạo thiết bị, máy móc thực tế thầy trò FPT Polytechnic Cần Thơ đã bắt tay thực hiện dự án chế tạo ra mô hình cánh tay robot.
Dự án chế tạo mô hình cánh tay robot, là dự án được hình thành dựa trên ý tưởng tạo hồn cho ngành cơ khí. Chức năng cơ bản dự kiến cho mô hình hình là gấp những tờ giấy để phát chúng đi đển tay người nhận. Bình thường chúng ta phát thông tin bằng tay, giờ đây cánh tay robot này sẽ thay thế cho việc đó.
Dự án hiện tại đang được nghiên cứu bởi Lê Chí Thành và bạn Lê Văn Đoàn dưới sự hướng dẫn từ thầy Phạm Châu Phú (GVBM Điện-Cơ khí) và thầy Trần Ngọc Sơn (GVBM Điện – Cơ khí).Giai đoạn hiện tại đang trong quá trình lắp ráp và hoàn thiện sản phẩm ở giai đoạn cuối của dự án.
Tuy sản phẩm chưa hoàn thiện 100%, nhưng cũng đã hé lộ một số thú vị trên trong quá trình thực hiện dự án, hôm nay cùng mình theo dõi xem có gì nhé.

Mô hình được nghiên cứu và thiết kế trên phần mềm Solidworks, trong đó có các chi tiết được lắp ráp và có sự chuyển động tương đối với nhau. Để làm được điều này cần phải có kỹ năng dựng hình 3D, hiểu về đặc tính kỹ thuật từ đó hiểu được phương và chiều chuyển động cũng như phương lực tác động từ đó thiết kế ra cơ cấu phù hợp.
Bên cạnh đó còn phải bù trừ lượng dung sai theo tưng phương pháp chế tạo, để các chi tiết sau khi gia công có thể lắp ráp và hoạt động trơn tru.

Hơn thế nữa, để lắp được các thiết bị điện tử vào phần cơ cấu, thì trong quá trình thiết kế sinh viên cần nghiên cứu, đo đạt, kiểm tra các thiết bị cũng như module sử dụng trong dự án, từ đó mà các linh kiện có thể lắp lên một cách chính xác và dễ dàng.
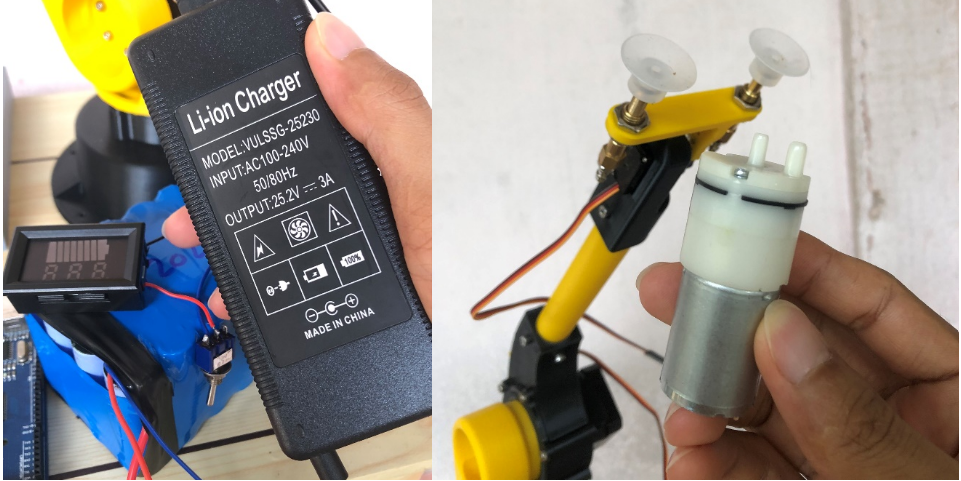
Để tăng tính linh hoạt cho sản phẩm, team đã quyết định nâng cấp phần nguồn lên, từ nguồn tổ ong sang cell pin có nguồn 24V – 10A. Nó có thể duy trì hoạt động cho hệ thống trong 4h liên tục, và sạc đầy sau 4h. Trường hợp hết pin thì vẫn có thể linh động cắm nguồn sử dụng trực tiếp. Pin có cả màn hình báo dung lượng từ đó có thể theo dõi được lượng pin còn lại giúp thuận tiện trong quá trình sử dụng cũng như kéo dài tuổi thọ sử dụng pin.
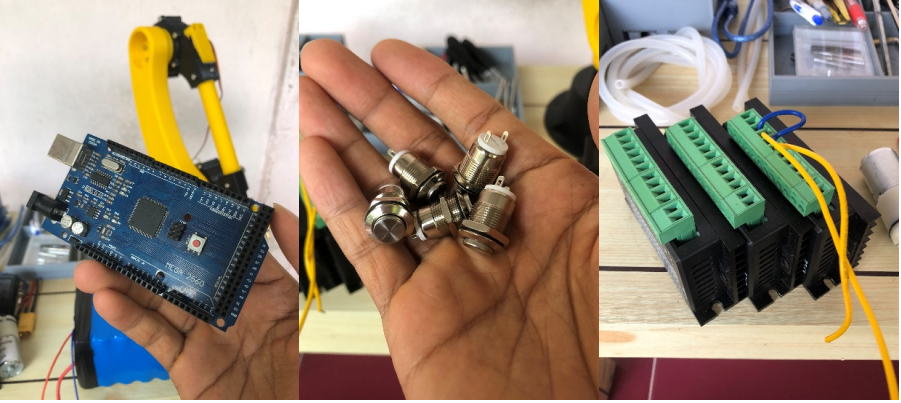
Hệ thông được điều khiển thông qua board mạch Arduino, driver và các nút bấm. Động cơ bước là phần động lực chính để truyền động cho cơ cấu cánh tay robot.
Trên đây là quá trình thực hiện dự án, tuy nói ra ngắn gọn, nhưng để ra được kết quả như thế mất rất nhiều thời gian nghiên cứu, thử nghiệm. Sản phẩm hiện tại vẫn đang trong quá trình hoàn thiện, sau khi dự án hoàn thành sẽ tiếp tục được đưa tin tới độc giả.
Giảng viên Phạm Châu Phú
Bộ môn Điện – Cơ khí
FPT Polytechnic Cần Thơ